2026年7月11日至17日,集美大学计算机工程学院“零界安全”社会实践队在厦门开展暑期“三下乡”科技实践调研。团队围绕空间感知与智能驾驶,先后走进厦门大学信息学院、厦门金龙联合汽车工业有限公司、百度飞桨厦门中心和厦门市产品质量监督检验院,通过实验室参访、技术交流和测试场地调研,梳理智能驾驶从感知算法、整车应用到质量验证的技术链条。
从点云到三维场景,先看车辆如何“看见”
在厦门大学信息学院,实践队走进福建省智慧城市感知与计算重点实验室及空间感知与计算团队。实验室内,刘伟权老师结合科研设备和计算平台,向队员介绍三维视觉、激光雷达点云处理、多源数据融合等研究方向。队员把课本中的“坐标、特征、模型”与真实设备对应起来,重点了解点云数据如何参与障碍物识别、道路环境建模和高精度地图构建。
交流中,团队将问题集中到真实道路场景:光照变化、遮挡和多目标运动会怎样影响感知结果,不同传感器的数据又如何相互校验。刘伟权介绍,智能驾驶不仅需要提升单一算法的精度,还要面对数据时空对齐、复杂环境鲁棒性和计算资源限制等工程问题。科研端的走访让队员认识到,车辆“看见”道路并不是一次识别动作,而是一套持续感知、融合和更新的过程。
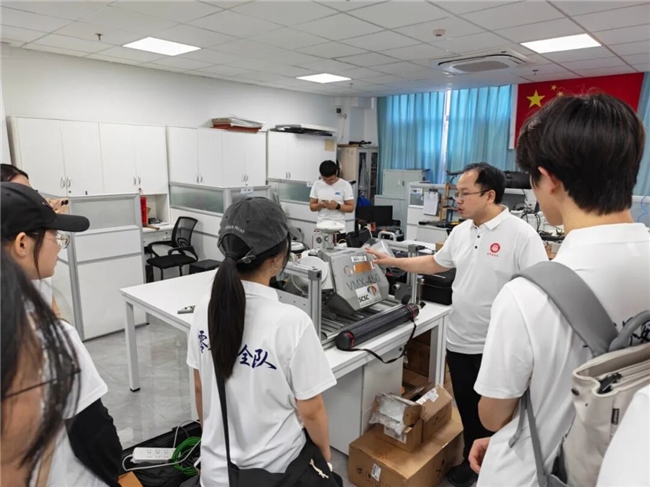
图为刘伟权老师向实践队员介绍实验室科研设备。“零界安全”实践队 供图
进入整车场景,追问感知结果如何转化为行动
随后,实践队来到厦门金龙联合汽车工业有限公司,参观车辆展厅、创新实验室和生产区域,并在厂区封闭道路体验自动驾驶巴士。车辆通过激光雷达、摄像头等设备感知道路环境,在接近站点时完成减速、停靠和响应。队员围绕“传感器看到什么、系统怎样判断、车辆如何执行”记录现场现象,并就复杂交通环境下的识别稳定性与工作人员交流。
企业工作人员介绍,智慧交通并不只依赖单车智能,路侧设备、车辆和云端平台之间还需要协同。围绕这一技术路线,队员进一步询问路侧感知信息如何补充车辆视野、不同来源数据怎样传输和融合。一次短距离乘坐体验由此被转化为对系统架构的追问:算法只有接入车辆控制、通信和道路基础设施,才能在具体场景中形成可用能力。
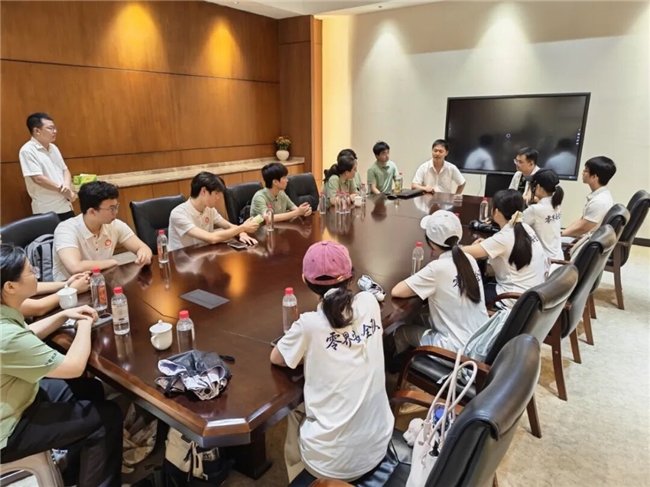
图为金龙客车工作人员与两支实践队交流车路协同技术路线。“零界安全”实践队 供图
观察人工智能平台,理解模型怎样进入行业现场
在百度飞桨厦门中心,工作人员通过新能源电池检测、工业视觉识别和智慧城市等案例,说明人工智能模型从数据准备、训练优化到部署应用的基本过程。实践队没有停留在案例展示上,而是把讨论重新拉回智能驾驶:传统视觉模型多聚焦目标识别,多模态模型则尝试进一步理解物体、道路和交通参与者之间的空间关系。
围绕模型落地,队员关注到两个问题:一是训练数据能否覆盖真实道路中的长尾场景,二是模型输出能否在有限时间内转化为稳定决策。工作人员结合产业应用介绍,模型效果还需要与具体行业数据、设备条件和业务流程反复磨合。对实践队而言,这一站补上了从“算法可运行”到“系统可使用”之间的数据与工程环节。
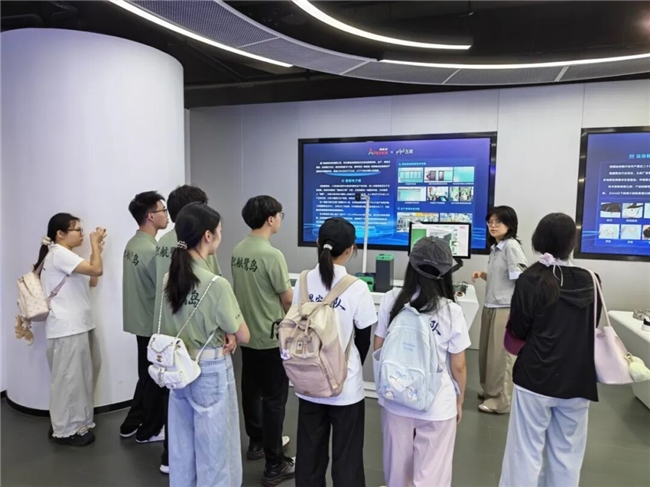
图为工作人员向实践队介绍人工智能产业应用案例。“零界安全”实践队 供图
走进检测环节,寻找智能系统可靠性的边界
调研最后一站,实践队来到厦门市产品质量监督检验院,走进福建省智能网联汽车产品质量检验中心。在工程师带领下,队员参观封闭测试场、电磁兼容实验室和电池安全测试区域,了解车辆及相关系统在电磁干扰、极端条件和复杂场景下的测试方法。现场设备把“安全可靠”这一抽象要求转化为可复现、可记录的测试过程。
交流中,工程师围绕智能驾驶测试标准、场景构建和结果判定介绍检测思路。队员据此重新审视前几站看到的技术:点云和视觉模型需要在干扰条件下保持稳定,车辆控制需要应对预设场景,系统功能还要经过反复验证。实验室、企业、人工智能平台和检测机构并非彼此孤立,而是共同构成技术研发、集成应用和可靠性验证的链条。
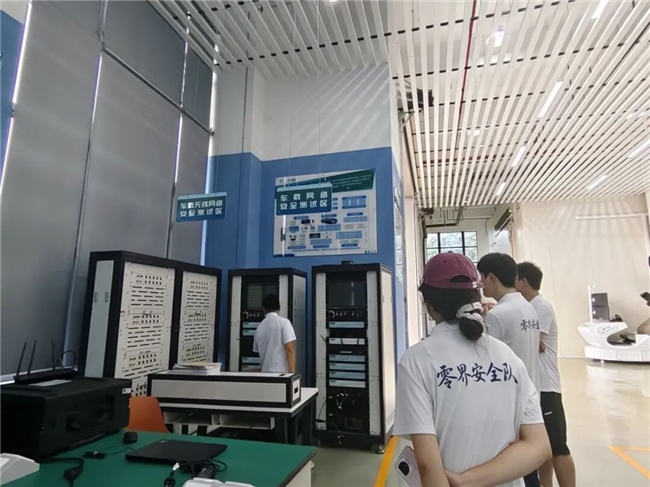
图为实践队员在智能网联汽车产品质量检验中心了解车载网络测试设备。“零界安全”实践队 供图
把四站见闻转化为专业问题清单
一周调研结束后,实践队围绕“感知数据从哪里来、模型怎样理解环境、车辆如何执行、系统如何验证”梳理走访记录。队员认识到,智能驾驶的发展既需要算法创新,也依赖整车工程、通信协同和检测标准共同推进。此次实践没有给出技术难题的简单答案,却让学生把课堂知识放进厦门科研与产业现场,在连续追问中形成更具体的学习方向。
(通讯员:翟星超)